Verkeersinformatie: waar komt die vandaan?
Je rijdt ’s ochtends de A2 op richting Utrecht en je navigatie zegt al dat er bij knooppunt Oudenrijn een file staat. Nog voordat je zelf ook maar één remlicht hebt gezien. Hoe kan dat? Wie of wat vertelt jouw telefoon dat er vertraging is, en hoe weten systemen dat zo snel? Wij doken in de wereld achter verkeersinformatie en leggen uit hoe sensoren, apps en vrijwilligers samenwerken om jouw route actueel te houden.
De basis: sensoren en lussen in het asfalt
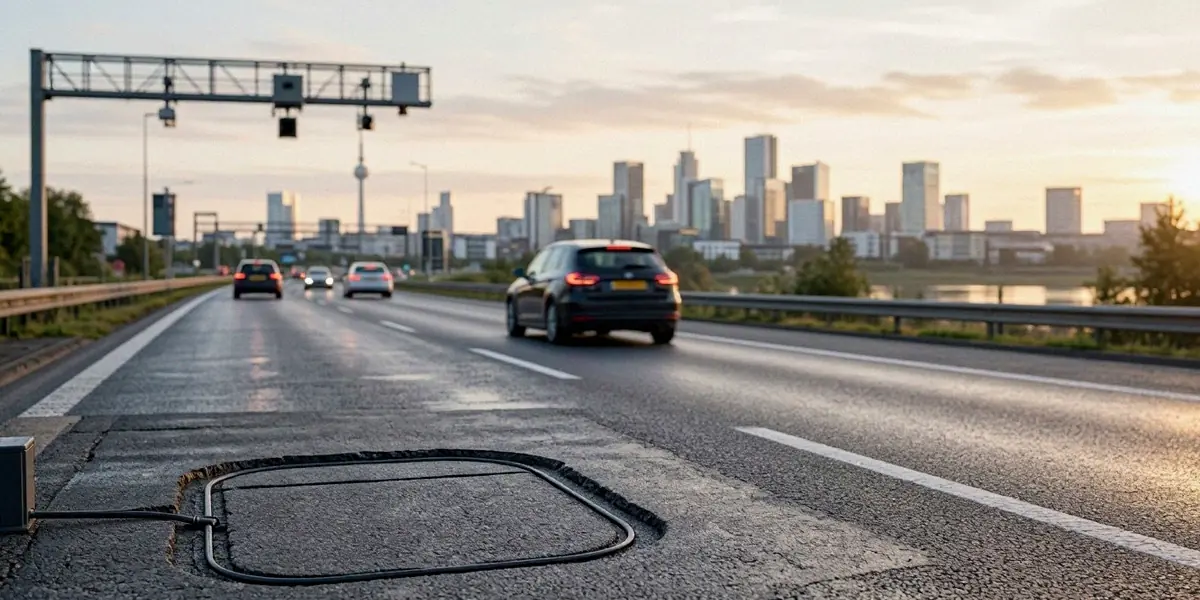
Voordat er ook maar iets aan floating car data of slimme apps bestond, meten overheden al decennia lang het verkeer met vaste sensoren in en langs de weg. Rijkswaterstaat beheert duizenden lussen en camera’s op Nederlandse snelwegen, van de A1 tot de A73. Provincies doen hetzelfde op hun eigen wegen. Die infrastructuur vormt nog altijd de ruggengraat van officiële verkeersinformatie in Nederland.
Inductielussen en radarsensoren
Inductielussen zijn lussen van koperdraad die in het asfalt zijn ingefreesd. Ze werken met een magnetisch veld: zodra een voertuig eroverheen rijdt, verandert dat veld en registreert de lus een passage. Door op twee punten te meten, kun je de snelheid berekenen. Radarsensoren langs de weg doen iets vergelijkbaars, maar dan zonder het asfalt open te breken.
Op drukke trajecten zoals de A4 tussen Amsterdam en Den Haag hangen op veel plekken meerdere systemen naast elkaar. Dat is geen overdaad: als één sensor uitvalt of onderhoud nodig heeft, blijft de verkeerscentrale toch betrouwbare data ontvangen.
Camerasystemen en ANPR
Naast lussen en radar gebruikt Rijkswaterstaat camerasystemen om het verkeer te monitoren. Een deel daarvan is puur visueel: operators in de verkeerscentrale kijken mee en zien direct wat er gebeurt bij een ongeluk of wegwerkzaamheden. Daarnaast bestaat er ANPR (Automatic Number Plate Recognition), waarbij kentekens automatisch worden herkend.
ANPR wordt in Nederland streng gereguleerd. Het wordt vooral gebruikt voor trajectcontroles en voor het volgen van vrachtverkeer op specifieke routes, niet voor het breed volgen van individuele automobilisten. De privacywaarborgen rond dit soort systemen zijn de afgelopen jaren flink aangescherpt.
Floating car data: auto’s als rijdende sensoren
Sensoren in het asfalt vertellen je veel, maar niet alles. Ze weten niet waar een auto naartoe gaat, en ze dekken lang niet elke weg. Daarom is er een tweede, veel flexibelere bron bijgekomen: floating car data. Hierbij zijn voertuigen zelf de sensoren.
Hoe floating car data werkt
Waze en Google Maps gebruiken floating car data van gebruikers voor realtime files. Als jij met Google Maps navigeert, stuurt je telefoon anoniem je locatie en snelheid door. Duizenden gebruikers samen vormen zo een bewegend meetnetwerk dat precies laat zien waar het langzaam gaat. Waze gaat nog een stap verder: gebruikers melden zelf ongelukken, politiecontroles en obstakels op de weg.
Ook flitsmeister-gebruikers dragen bij aan dit ecosysteem. Het principe is simpel: hoe meer deelnemers, hoe fijnmaziger het beeld. Een weg waar geen enkele lus ligt, kan toch realtime gemeten worden zodra er genoeg auto’s met een navigatie-app overheen rijden.
Privacy en anonimisering
Natuurlijk rijst dan de vraag: is dit niet gewoon een grote surveillancemachine? De aanbieders benadrukken dat locatiedata geanonimiseerd wordt. Individuele ritten worden samengevoegd tot patronen, en persoonsgegevens worden losgekoppeld van de metingen. Toch blijft dit een gevoelig onderwerp. Onderzoekers en de Autoriteit Persoonsgegevens wijzen erop dat anonimisering nooit absoluut is: met genoeg datapunten kun je patronen herleiden. Voor ons als gebruikers is het belangrijk om te weten welke data we delen en met welk doel.
OpenStreetMap en community-informatie
Naast commerciële partijen en overheden is er nog een derde speler die een bijzondere rol speelt: OpenStreetMap. Dit is een vrij toegankelijke wereldkaart die door vrijwilligers wordt onderhouden en actuele weginformatie bevat, van fietspaden tot eenrichtingsstraten en nieuwe rotondes.
De kracht van OpenStreetMap voor navigatie
Wat OpenStreetMap bijzonder maakt, is de mate van detail. Vrijwilligers voegen niet alleen wegen toe, maar ook maximumsnelheden, wegtypes, bruggen, tunnels en zelfs bankjes langs een route. Navigatie-apps zoals OsmAnd en delen van fietsrouteplanners bouwen op deze data. Voor gebieden waar commerciële kaarten achterlopen, is OpenStreetMap vaak de meest actuele bron.
Community-meldingen en kaartupdates
De kracht zit niet alleen in de kaart zelf, maar ook in de snelheid waarmee die verandert. Bij wegwerkzaamheden of nieuwe infrastructuur kunnen vrijwilligers binnen enkele dagen de kaart bijwerken. Daarnaast bestaan er tools waarmee gebruikers tijdelijk files, omleidingen en evenementen kunnen melden. Dit soort community-inbreng is een mooie aanvulling op officiële bronnen, maar het vereist ook kwaliteitscontrole.
Van ruwe data naar bruikbare verkeersinformatie
Al die losse databronnen — lussen, camera’s, floating car data, community-meldingen — vormen samen een enorme berg ruwe data. Die ruwe data is nog geen verkeersinformatie. Er moet iets mee gebeuren.
Datacleaning en kwaliteitscontrole
TomTom en HERE verwerken verkeersdata tot navigeerbare reistijden. Dat betekent: ruis eruit filteren, foutieve metingen corrigeren, dubbele meldingen samenvoegen en data koppelen aan de juiste wegdelen. Een auto die met 200 km/u over de A2 rijdt, is waarschijnlijk een fout in de meting of een noodvoertuig — die gooi je eruit voordat je reistijden berekent. Kwaliteitscontrole is een continu proces: een verkeerscentrale wil geen valse filemeldingen, en een navigatie-app wil geen gebruikers een omleiding insturen die nergens op slaat.
Reistijdvoorspellingen en machine learning
Moderne systemen beperken zich niet tot het meten van het heden. Ze voorspellen ook de toekomst. Met machine learning analyseren ze historische patronen: op vrijdagmiddag rond 16:00 staat het altijd vast bij de Coentunnel, en tijdens de spits is de A12 richting Den Haag structureel druk. Door die patronen te combineren met actuele metingen, kunnen apps je een reistijd geven die rekening houdt met wat komen gaat.
- Historische patronen per dag, uur en seizoen
- Actuele sensordata en floating car data
- Weersomstandigheden en evenementen
- Wegwerkzaamheden en afsluitingen
Zo krijg je een voorspelling die verder gaat dan “er staat nu file”.
De rol van gps en navigatiesystemen
Al deze verkeersinformatie is pas nuttig als jouw toestel weet waar jij bent. Daarvoor is gps onmisbaar. Gps-ontvangers in smartphones en navigatiesystemen gebruiken satellietdata voor positiebepaling. Meerdere satellieten zenden signalen uit, en door de looptijd van die signalen te meten, berekent je toestel zijn positie op enkele meters nauwkeurig.
Hoe gps je positie bepaalt
Het principe heet trilateratie. Je toestel ontvangt signalen van minimaal vier satellieten, berekent de afstand tot elk daarvan, en bepaalt zo een driedimensionale positie: lengtegraad, breedtegraad en hoogte. Moderne smartphones combineren gps met andere sensoren zoals accelerometers en wifi-netwerken om de positie nog sneller en nauwkeuriger te maken, vooral in stedelijke gebieden waar gebouwen het signaal kunnen verstoren.
Navigatie-apps en realtime herroutering
Navigatiesystemen zoals die van Garmin en talloze smartphone-apps combineren jouw gps-positie met de verkeersdata die we hierboven beschreven. Als er een file ontstaat op jouw route, kan de app je binnen enkele seconden een alternatief voorstellen. Dat gebeurt op basis van actuele reistijden, niet op basis van een statische kaart. Dit is precies waarom je navigatie soms “weet” dat er een file staat voordat je zelf iets ziet: jouw toestel ontvangt informatie van duizenden andere voertuigen en sensoren, en past die direct toe op jouw route.
Toekomst: meer bronnen, meer uitdagingen
De wereld van verkeersinformatie staat niet stil. Met de komst van 5G, connected vehicles en nieuwe samenwerkingsverbanden tussen overheden en private partijen wordt het speelveld complexer én nauwkeuriger.
Connected vehicles en 5G
Connected vehicles — auto’s die direct met elkaar en met de infrastructuur communiceren — kunnen verkeersinformatie uitwisselen zonder tussenkomst van een centrale server. Een auto die plotseling remt, kan dat signaal direct naar achterliggende voertuigen sturen. Met 5G wordt de latency zo laag dat dit soort communicatie in realtime mogelijk wordt. Dat kan de verkeersveiligheid en doorstroming aanzienlijk verbeteren.
Samenwerking overheid en markt
Tegelijkertijd blijft de samenwerking tussen overheden en commerciële partijen essentieel. Rijkswaterstaat levert officiële data, TomTom en HERE verwerken die tot navigeerbare informatie, en apps als Google Maps en Waze voegen gebruikersdata toe. Geen enkele partij heeft het volledige beeld alleen. De uitdaging is om data uit al die bronnen te combineren tot één betrouwbaar geheel, zonder dat privacy of kwaliteit in het gedrang komen.
Veelgestelde vragen
Hoe weet mijn navigatie dat er file staat voordat ik iets zie?
Door een combinatie van sensoren in de weg, floating car data van andere gebruikers en voorspellende modellen. Systemen als Google Maps en Waze ontvangen continu snelheidsdata van duizenden voertuigen, en kunnen zo een file detecteren nog voordat jij er zelf bent.
Is floating car data niet slecht voor mijn privacy?
Aanbieders anonimiseren locatiedata en koppelen die los van persoonsgegevens. Toch is volledige anonimisering in de praktijk lastig. Wij adviseren om bewust te kiezen welke apps je locatie mogen gebruiken en met welk doel.
Wat is het verschil tussen OpenStreetMap en commerciële kaarten?
OpenStreetMap is een open, vrij bewerkbare kaart die door vrijwilligers wordt onderhouden. Commerciële kaarten zoals die van TomTom en HERE worden door bedrijven beheerd en bevatten vaak extra verkeers- en navigatiedata. Beide hebben sterke en zwakke punten.
Werkt verkeersinformatie ook op binnenwegen?
Steeds beter. Op snelwegen is de dekking het hoogst dankzij vaste sensoren. Op binnenwegen komt de informatie vooral van floating car data, en dus van hoe meer mensen er met een navigatie-app rijden, hoe beter het beeld.
Wat betekent 5G voor navigatie en verkeersinformatie?
5G maakt snellere en betrouwbaardere communicatie mogelijk tussen voertuigen en infrastructuur. Daardoor kan verkeersinformatie vrijwel realtime worden gedeeld, wat vooral bij incidenten en drukke knooppunten voordelen oplevert.
Verkeersinformatie is dus nooit het werk van één partij. Het is een samenspel van sensoren in het asfalt, floating car data van miljoenen gebruikers, community-inbreng via OpenStreetMap en slimme verwerking door partijen als TomTom en HERE. Juist omdat zoveel bronnen samenkomen, is transparantie over waar die data vandaan komt essentieel. Alleen dan kunnen we vertrouwen op de informatie die ons elke dag de weg wijst.